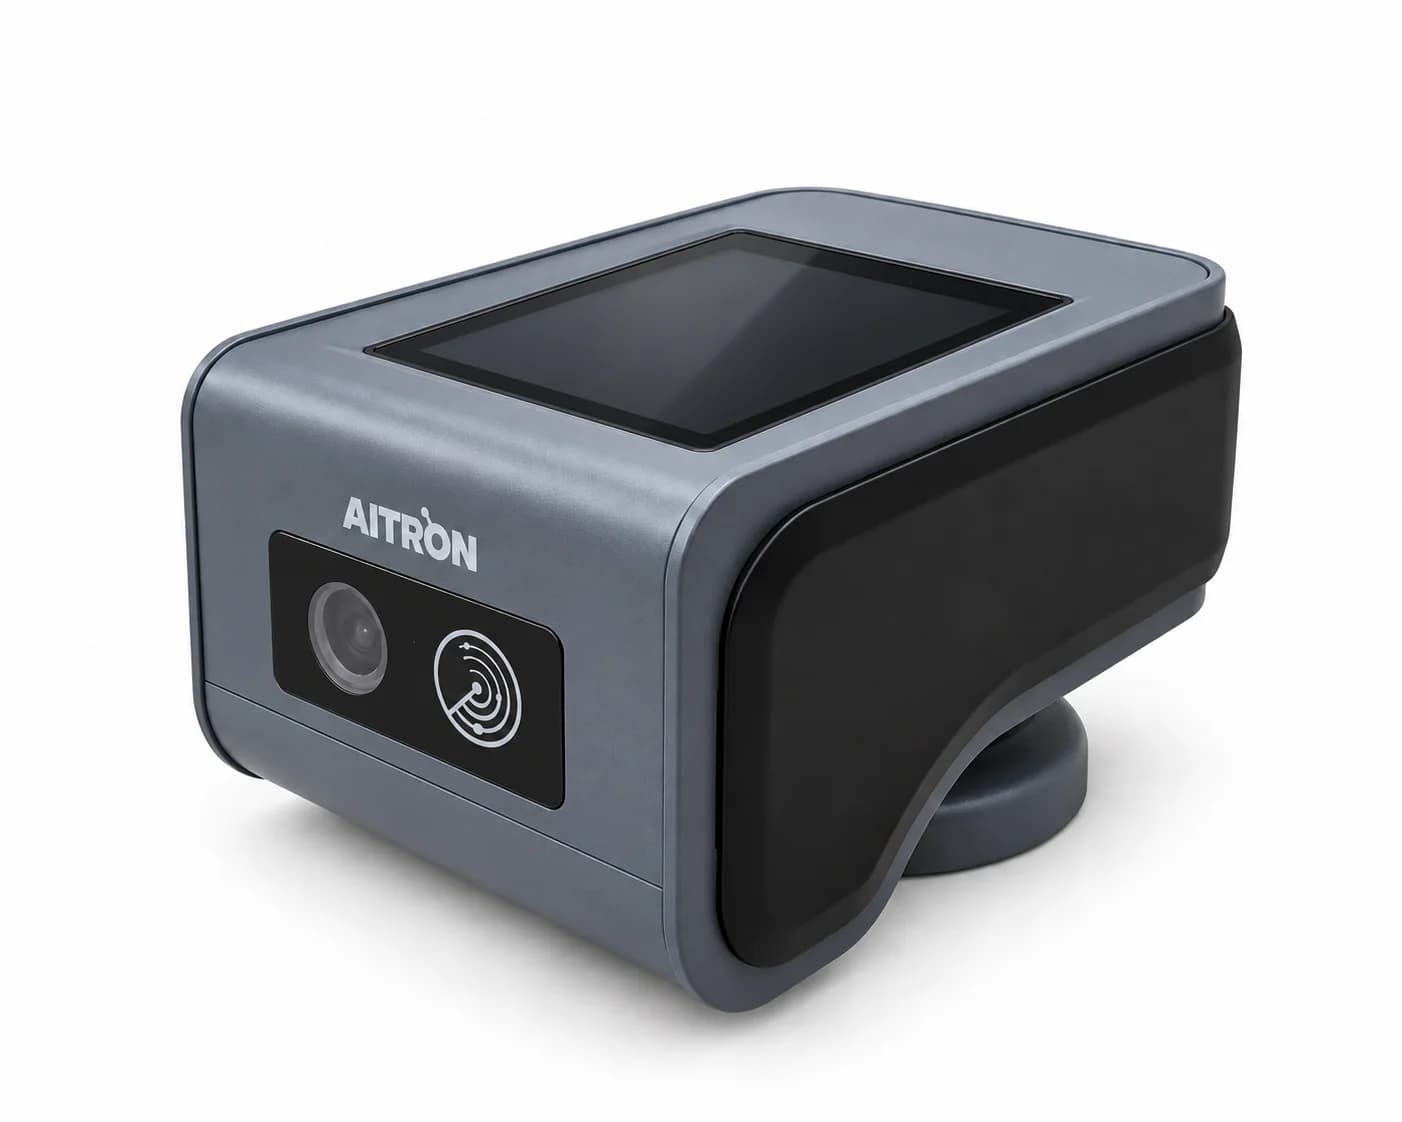
레이더 모듈
레이더 퓨전 센서 모듈
다양한 센서를 연결해, 주변을 이해합니다.
레이더의 거리·속도 정보에 다양한 센서의 정보를 결합해 주변 환경을 입체적으로 인식합니다. 카메라의 영상, IMU의 관성 정보뿐 아니라 감지 대상과 적용 환경에 맞는 센서를 함께 구성해, 대상의 종류와 위치부터 기기의 자세와 움직임까지 종합적으로 분석합니다.
특징
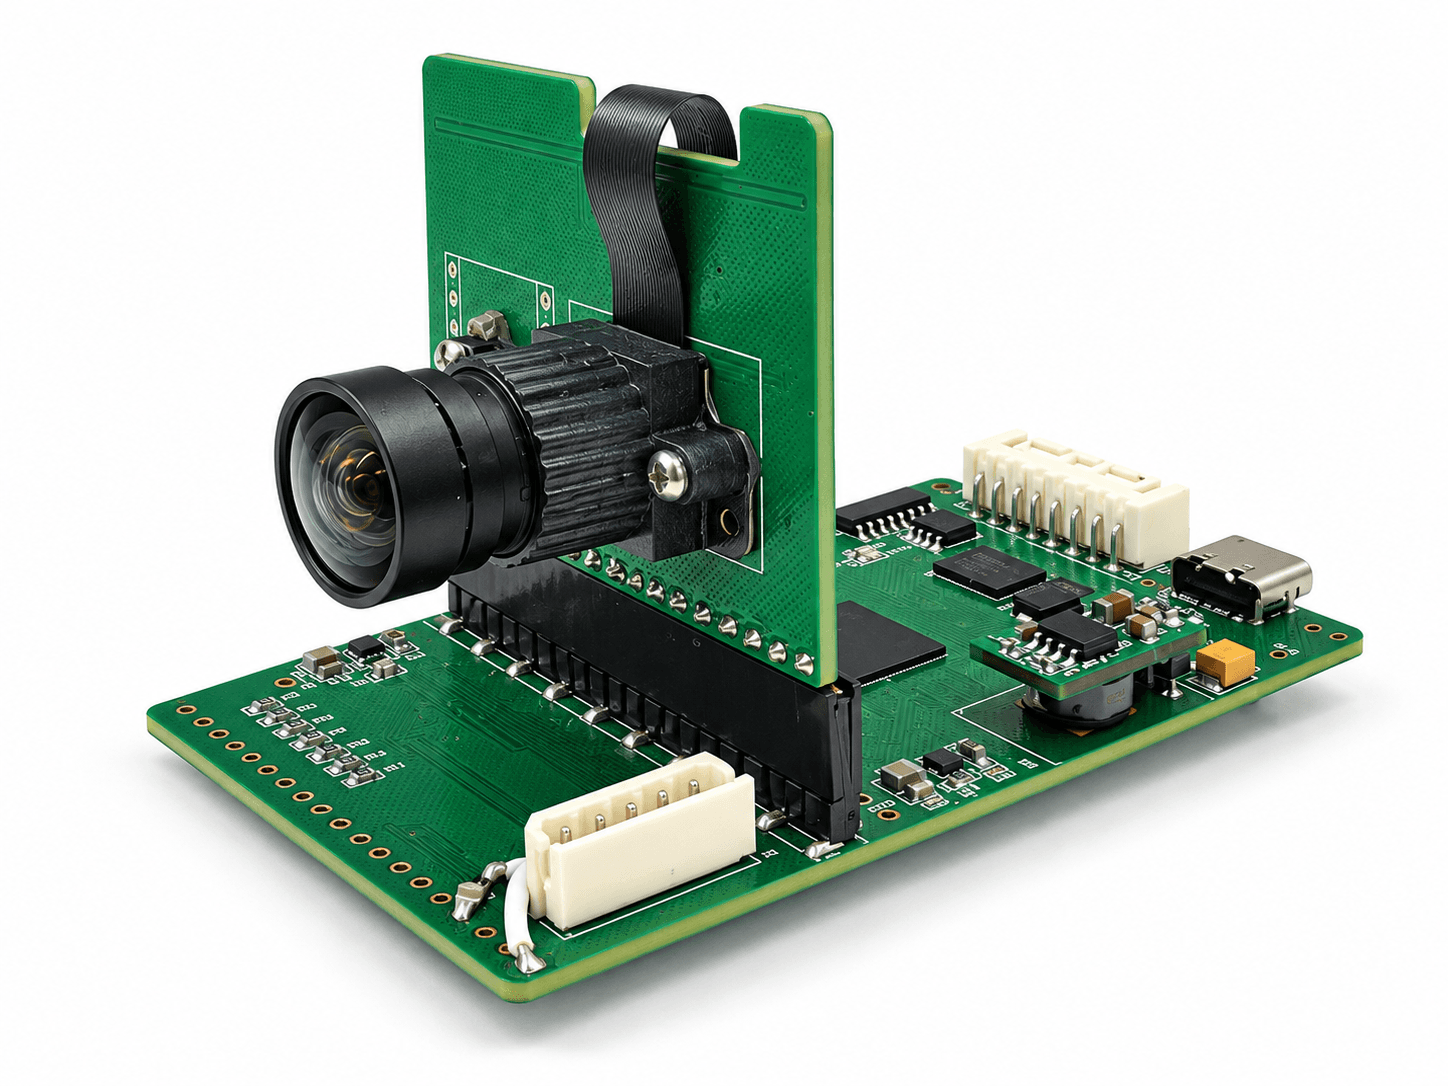
레이더와 카메라 퓨전 센서
레이더가 측정한 거리·상대 속도와 카메라가 포착한 대상의 형태·영상 정보를 결합합니다. 영상에서 인식한 사람과 물체에 거리·움직임 정보를 연결해 대상의 위치와 주변 상황을 함께 분석합니다. 조명 변화에 강한 레이더와 대상 구분에 유용한 카메라의 정보를 보완하며, 센서 간 시야 정렬과 시간 동기화를 고려해 구성합니다.
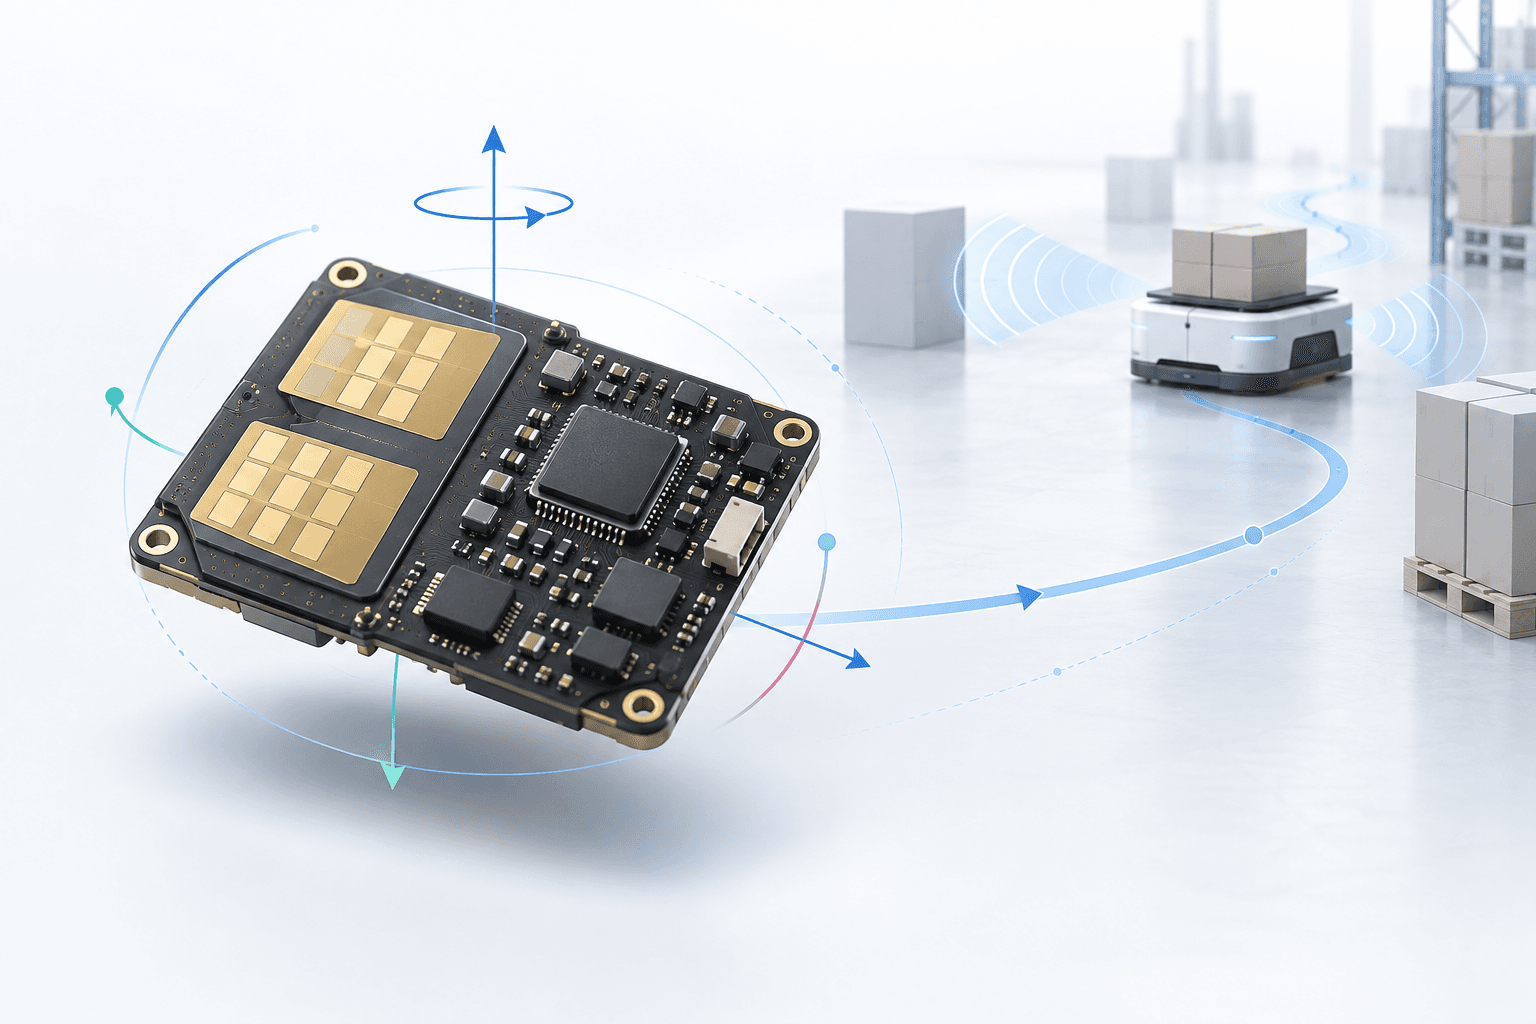
레이더와 IMU 퓨전 센서
레이더의 주변 관측 정보에 IMU(관성 측정 장치)의 가속도·각속도 정보를 결합합니다. 기기의 자세 변화와 자체 움직임을 추정해 이동 중인 레이더의 관측을 보정하고, 주변 대상의 움직임을 해석하는 데 활용합니다. 로봇과 이동 장비의 위치·이동 추정에 활용하며, 시간 동기화와 센서 장착 위치 보정이 필요합니다.
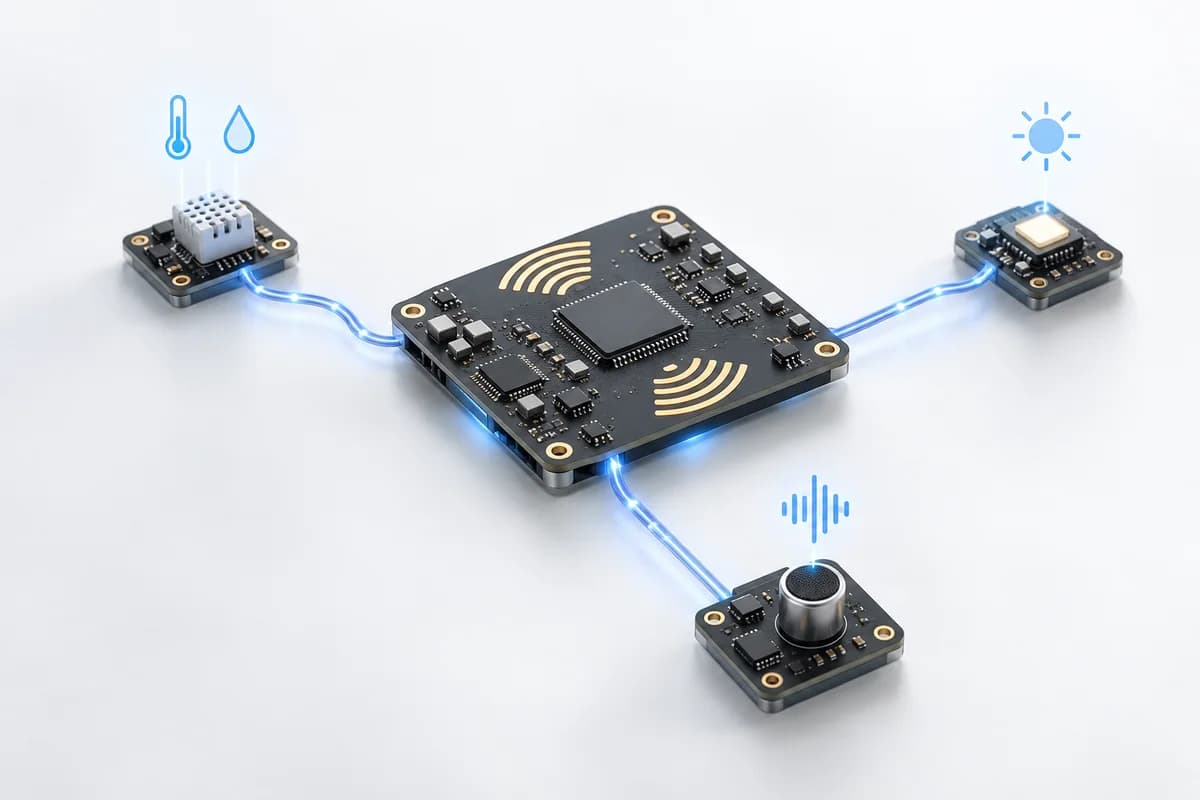
센서 조합으로 넓어지는 가능성
카메라와 IMU를 넘어, 감지 목적에 따라 온습도·조도·음향 등 다양한 센서를 결합할 수 있습니다. 사람과 물체의 움직임에 주변 환경 정보를 더해, 공간 관리부터 설비 모니터링까지 활용 범위를 넓힐 수 있습니다.
적용 분야
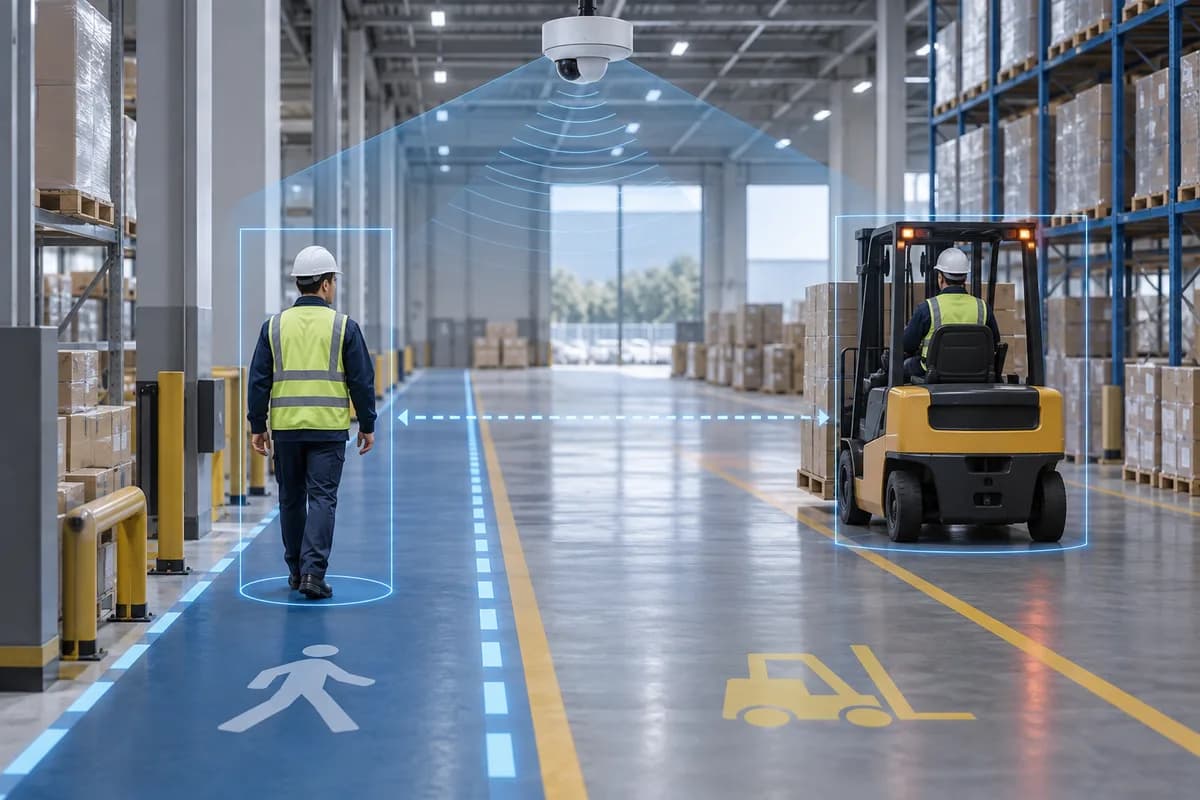
작업자·이동 장비 모니터링
레이더와 카메라 정보를 결합해 작업자와 지게차 등 이동 장비의 접근과 이동을 분석하고, 작업 구역의 상황을 살피는 기능에 활용합니다.
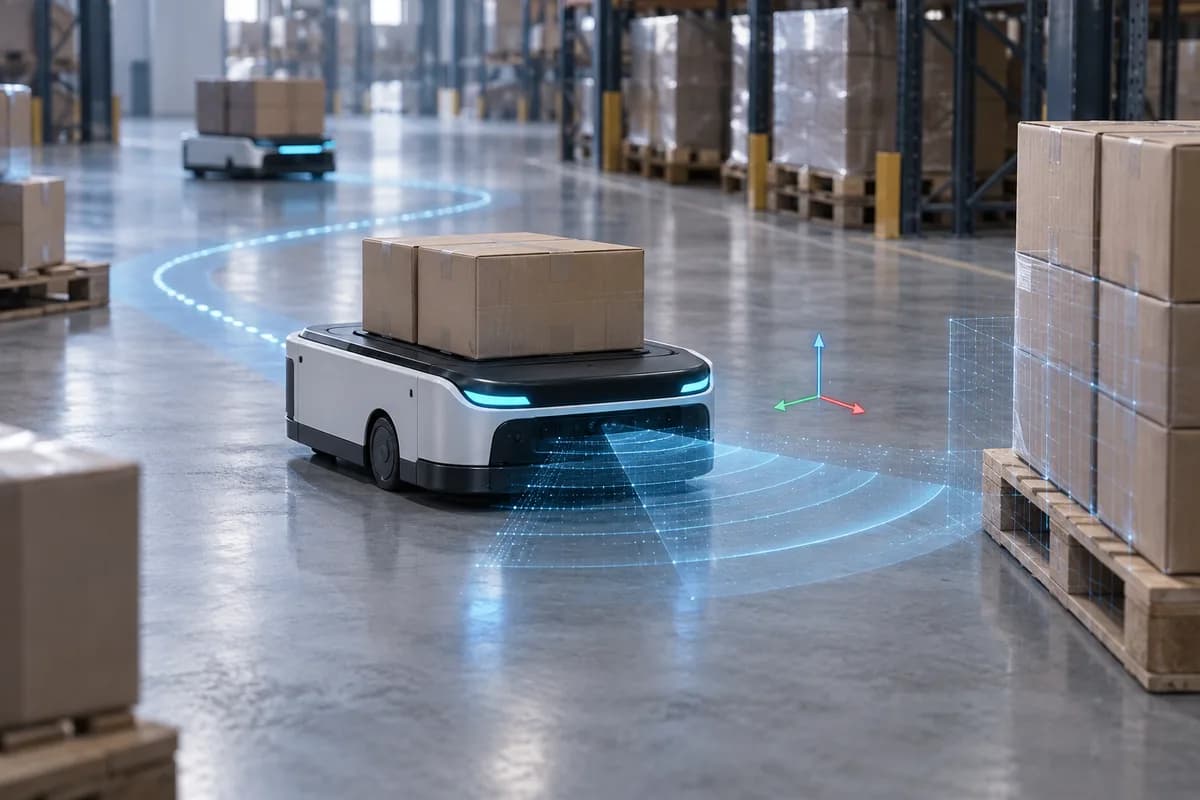
로봇·자율 이동 기기
레이더와 IMU 정보를 결합해 기기의 자세와 움직임을 고려한 주변 인식 및 이동 추정에 활용합니다. 물류 로봇과 이동 장비의 설치 조건에 맞춰 센서를 구성합니다.
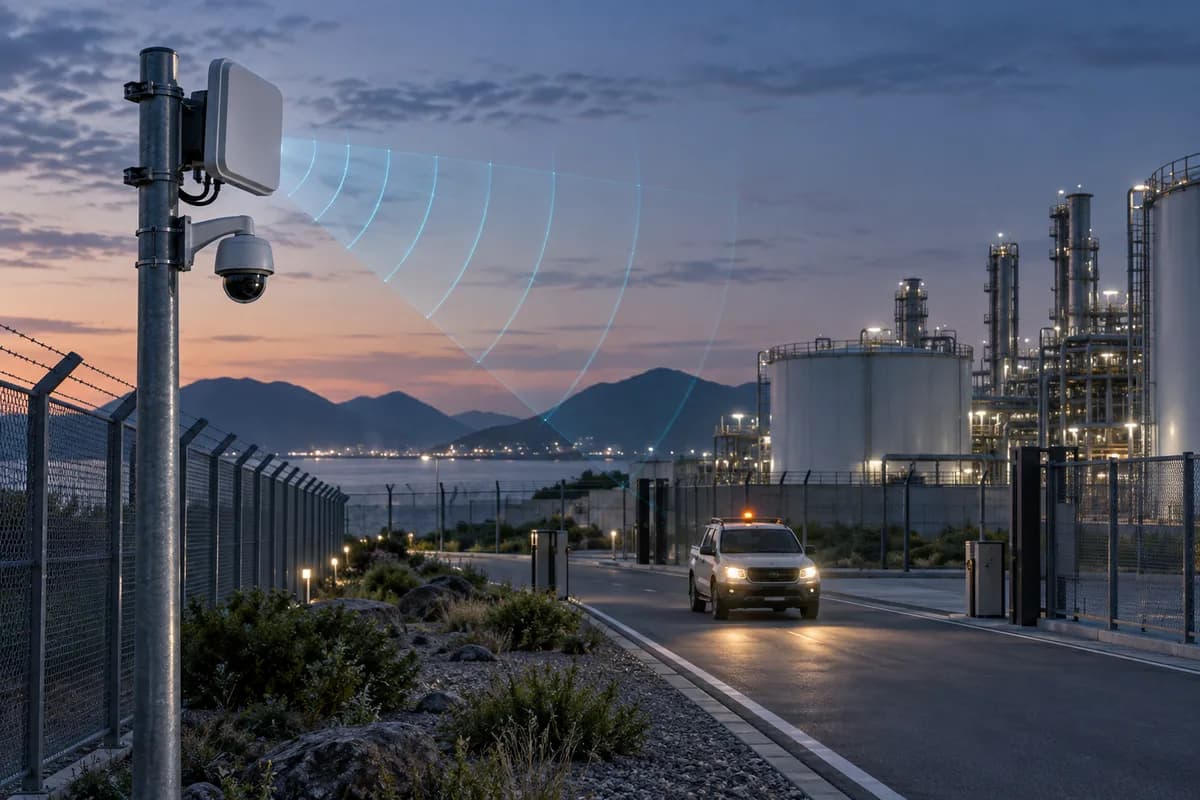
주변 감시·상황 인식
레이더의 거리·움직임 감지와 영상 인식을 연결해 접근 대상을 파악하고, 산업 시설과 야외 환경의 주변 상황을 분석하는 기능에 활용합니다.