사업영역 · 피지컬 AI
현실을 이해하는 AI를 위한 센싱·인지 기술
레이더·영상·움직임 정보를 결합해 사람과 주변 환경을 인식합니다. 로봇과 자율 이동 기기가 현실의 변화를 이해할 수 있도록 센싱·인지 기술을 개발합니다.
피지컬 AI 분야의 기술 개발
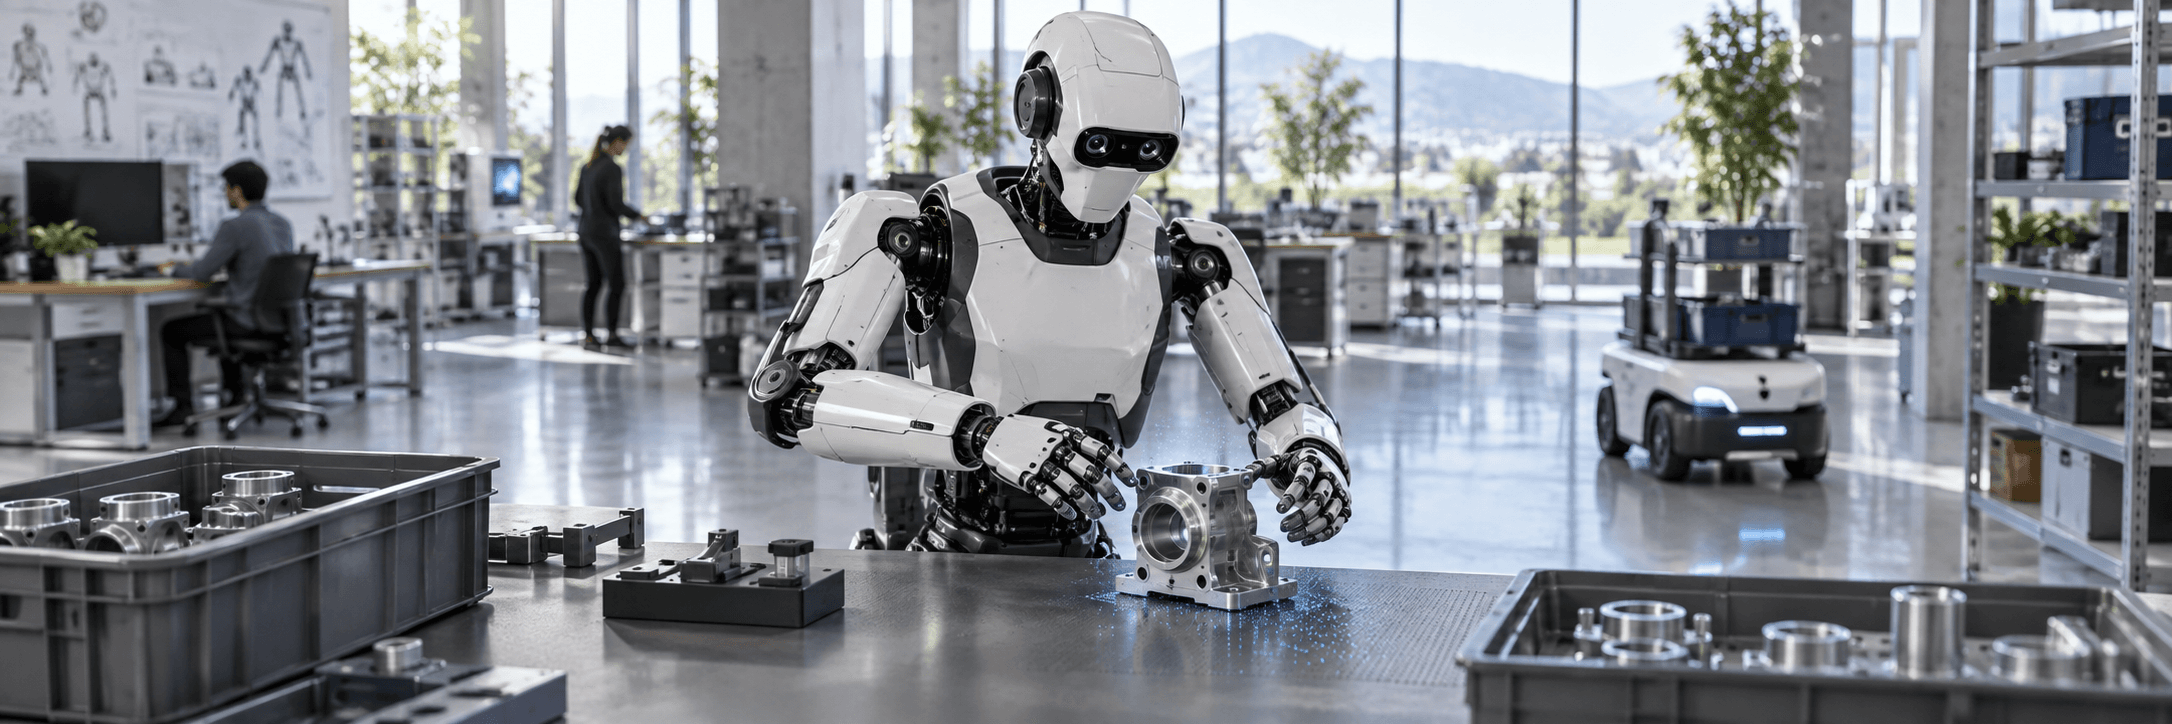
현실에서 움직이는 기기는 주변에 무엇이 있는지, 대상이 어떻게 움직이는지 알아야 합니다. (주)아이트론은 레이더의 거리·움직임 정보에 영상과 장비의 움직임 정보를 결합해 주변 환경을 해석하는 기술을 연구합니다.
우리가 집중하는 영역은 피지컬 AI의 바탕이 되는 센싱과 인지입니다. 센서 모듈과 신호처리, AI 분석을 연결해 로봇과 지능형 기기의 판단에 필요한 정보를 제공하는 감지 기능을 개발합니다.
물류 로봇, 건설 장비, 드론처럼 서로 다른 이동 환경을 고려해 설치 조건과 필요한 정보를 검토합니다. 실제 환경에서 수집한 신호를 분석하며 센서융합과 주변 인식 기술의 활용 범위를 넓혀갑니다.
센서는 종류마다 관측하는 정보가 다릅니다. 레이더가 측정한 거리와 움직임, 영상에서 파악한 대상의 형태, 관성 센서로 확인한 기기 자체의 움직임을 함께 살펴 주변 대상과 기기의 상태를 구분하는 방법을 연구합니다. 여러 관측 정보를 연결해 하나의 센서만으로 해석하기 어려운 상황을 보완하는 것이 목표입니다.
인지한 정보가 실제 동작에 활용되려면 센서와 제어 시스템 사이의 연결도 중요합니다. 대상의 위치와 접근 여부, 이동 방향처럼 필요한 정보를 정리하고, 기기의 처리 성능과 응답 시간에 맞춰 신호처리·펌웨어·데이터 전달 방식을 검토합니다. 로봇이 환경 변화를 판단하는 데 필요한 감지 정보를 안정적으로 제공하는 데 집중합니다.
적용 과정에서는 정지한 대상과 움직이는 대상, 사람이 함께 있는 공간, 장애물이 많은 경로 등 다양한 조건을 살핍니다. 수집한 데이터와 실제 동작 상황을 비교해 인식 결과를 확인하고, 센서 배치와 분석 방식을 조정합니다. 센서 모듈 개발부터 현장 데이터 분석까지 연결하며 피지컬 AI의 인지 기반을 구체화합니다.